 [加拿大]
加拿大与欧盟拟建能源联盟:不只是把石油和天然气运往欧洲
[加拿大]
BC省宣布启用全新时区代码“PCT”,BC省已正式永久取消冬夏令时切换
[教育培训]
全380集 -零基础法语全册教学!学完即可交流!全程干货无废话
[互联网]
被骗几十年! 川剧变脸根本不是魔术,是古人顶级的空气动力学智慧
[加拿大]
受气候变暖影响,加拿大最后一座冰架湖彻底消亡
[加拿大]
卡尼亲自下场“拉投资”!5年撬动1万亿加元,BC能源、LNG、AI、矿产全上桌:对中国出口暴增30%
[中国]
16.68米! 中国产最大直径盾构机在郑州下线
[中国]
平陆运河为中国内陆开放注入新动能
[生活服务]
微塑料“无孔不入”
[中国]
咱家有矿!稀土等14种矿产储量世界第一
特斯拉车身上的摄像头配置及相关技术参数根据车辆的硬件版本(HW3.0 与 HW4.0)有所区别。以下是具体的规格参数、镜头类型以及透雾性能分析:
特斯拉车身(含车内)通常配备 8~9 个 摄像头: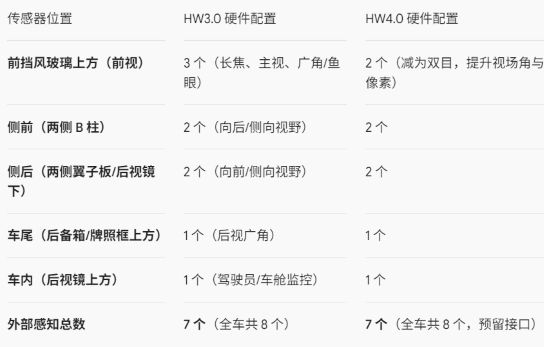
1. 传感器分辨率与型号
HW3.0: 采用 120 万像素(1.2 MP,约 1280×960) 的安森美(Onsemi)CMOS 图像传感器。
HW4.0: 全面升级为 500 万像素(5 MP,约 2896×1876) 传感器(普遍认为采用索尼 IMX490 系列技术),解析力提升 4 倍以上,夜视能力和动态范围(HDR)显著增强。
2. 帧率与视场角
HW3.0: 输出帧率为 36 FPS。
HW4.0: 输出帧率降低至 24 FPS,但带来了更宽广的视场角(FOV)和更高的清晰度,有效探测距离提高至约 250–300 米。
3. 镀膜与防眩光(镜头涂层)
镜头表面覆盖有抗反射(AR)镀膜与疏水/防污镀膜。
HW4.0 摄像头的镜头呈现明显的红色/琥珀色偏光镀膜光泽,主要用于过滤特定波长的杂光、增强对比度并提升低照度(夜间)下的色彩还原。
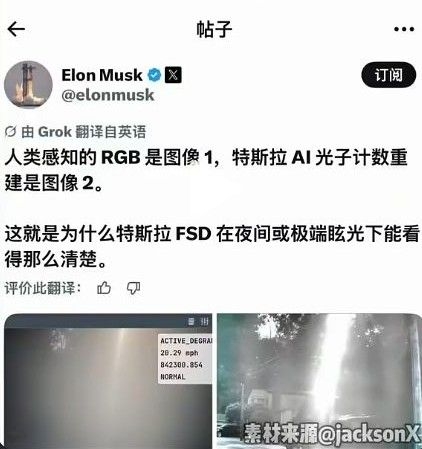
特斯拉使用的是可见光(RGB)车载光学镜头,搭配高动态范围(HDR)CMOS 传感器。
感光波段: 主要覆盖可见光波段(约 380nm - 750nm)以及少量近红外(NIR)补光(主要用于车内监控摄像头)。
非红外/热成像镜头: 外部车身摄像头不属于热红外(LWIR,长波红外)镜头。
结论:物理上无法穿透中重度浓雾,但通过算法和防雾硬件能够实现“一定程度的抗雾/去雾”。
1. 物理局限(为什么不能透雾)波长限制: 大雾或浓雾由微小水滴组成,水滴会对可见光产生强烈的米氏散射(Mie Scattering)。只有波长较长的长波红外热成像(LWIR)或毫米波雷达/激光雷达才能穿透雾气;而特斯拉的可见光摄像头在浓雾中会受到严重光散射,导致画面变白、对比度急剧下降。
2. 特斯拉的“防雾与抗雾”
应对机制尽管物理透雾能力有限,特斯拉通过以下方式减少雾气影响:
硬件防雾加热(解决玻璃起雾): 前挡风玻璃摄像头舱内集成了加热丝/加热元件(HW4.0 优化了风扇与加热设计),在车内起雾或寒冷天气时自动加热,防止玻璃内部结露起雾。
算法去雾与神经感知(数字去雾): 特斯拉的 Vision 纯视觉神经网络(Occupancy Network / 占用网络)具备图像去雾增强算法,能从微弱的对比度中识别出前方的车道线和障碍物轮廓。
软件降级机制: 一旦遇到强浓雾导致传感器能见度极低,系统会弹出 “摄像头受阻 / 视觉能见度受限” 警告,并自动降低 AP/FSD 辅助驾驶的速度或提示人工接管。
特斯拉纯视觉方案(Tesla Vision)摒弃了激光雷达(LiDAR)和毫米波雷达,完全依赖车身多路 RGB 摄像头的 2D 图像输入,通过深度学习算法在三维空间中重建出精确的3D 矢量空间(Vector Space)。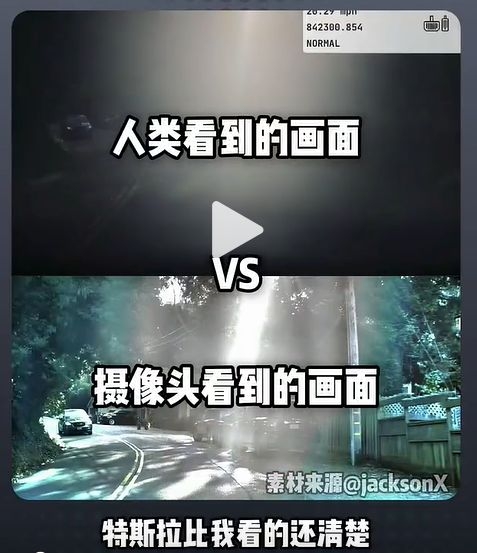
其实现深度感知与障碍物识别的核心机制可拆解为以下四个关键环节:
人眼仅靠两只眼睛就能感知距离,特斯拉神经网络模拟了同样的原理,结合单目深度估计(Monocular Depth Estimation)与多目/跨帧线索:
1 单目先验语义线索: 神经网络通过学习海量数据,掌握了现实世界的物理规律。例如:
相对尺寸与透视关系: 图像中车辆越小,距离越远;近大远小的线条会向消失点汇聚。
遮挡与位置关系: 被遮挡的物体必然在后方;物体底部与地面的接触点位置决定了其纵深。
纹理与对比度: 距离越近,表面细节越清晰,对比度越高。
2 运动视差与跨帧融合(Motion Parallax): 车身在行驶过程中,距离近的物体在图像中移动得快(光流变化大),远处的物体移动得慢。算法结合车速与陀螺仪数据,通过连续多帧图像的位移差计算出物体的精确三维深度。
特斯拉通过 Transformer 神经网络,把分布在车身四周的多个 2D 摄像头图像,实时拼接并转换到统一的 3D 鸟瞰图(Bird's-Eye-View, BEV)视角中:
8路 2D 摄像头图像 ──> 2D 特征提取 (RegNet/BiFPN) ──> Transformer (跨视角融合) ──> 3D BEV 空间特征消除视角盲区: 单个摄像头只能看到局部 2D 画面,而 BEV 变换将前后左右所有摄像头的重叠视角融合,自动校准摄像头位置失真,消除重叠区域的冗余,生成以车辆为中心的 3D 坐标空间。
时空特征网络(Spatial-Temporal Queue): 系统会在内存中维护一个“时空队列”,将过去数秒内的空间特征与当前帧结合。即使前车被路边大车临时遮挡,神经网络仍能“记忆”并推算出前车在 3D 空间中的位置与轨迹。
传统的自动驾驶依赖“目标检测”——系统必须先识别出“这是一辆 SUV”或“那是一个行人”,才能判断距离。如果遇到异形卡车、倾倒的树木、遗落的沙袋等未定义物体(Out-of-Vocabulary/Long-tail obstacles),传统系统极易漏检或误判。
特斯拉引入了占用网络(Occupancy Network),将三维空间切割为无数个微小的三维像素点——体素(Voxels): 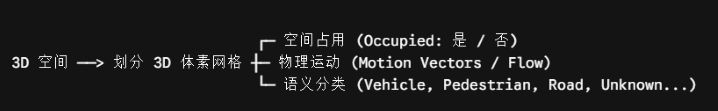
无死角碰撞感知(体素化预测): 系统不再关心“这个物体叫什么”,而是预测“三维空间中的这个体素单元是否被有质量的实体占用”。哪怕是马路上飘着的塑料袋或异形施工车辆,只要被判定为“被占用”,车辆就会提前避让。
占用流预测(Occupancy Flow): 除了预测空间占用,Occupancy Network 还会为每个体素赋予运动向量(Velocity Vectors),计算其未来几秒的运动轨迹与速度,从而精准预测动态障碍物的走向。
纯视觉神经网络需要极为海量且精准的“真值(Ground Truth)”数据进行训练。特斯拉依靠以下方式解决了数据难题:
1 自动 3D 离线标注(Auto-Labeling): 特斯拉利用高精度的离线超级计算机,对百万辆运行车辆传回的多帧连续图像、车轮里程计和 GPS 数据进行逆向“3D 神经重建(NeRF/3D Gaussian Splatting)”,生成厘米级密度的 3D 空间真值,无需人工手动标注体素。
2 “伪激光雷达”点云生成(Pseudo-LiDAR): 离线系统通过多帧高精度重建提取出类似激光雷达效果的点云数据(Pseudo-LiDAR),并以此作为标准答案来训练车端运行的实时视觉神经网络。
3 影子模式(Shadow Mode): 算法在车端后台静默运行,将视觉预测的轨迹与人类驾驶员的实际操作进行对比。一旦出现偏差(如人类刹车而算法未识别出障碍物),该段视频就会被自动上传至数据中心用于模型迭代。
特斯拉纯视觉方案之所以能替代雷达,本质上是用海量数据与强大的算力(神经网络)替代了昂贵的硬件传感器:
1 多视角 2D 图像 通过 Transformer 融合成 3D BEV 坐标;
2 占用网络(Occupancy Network) 将 3D 空间体素化,解决非标准障碍物的识别问题;
3 时空队列与单/多目几何预测 实现厘米级的距离与速度感知。
<blockquote class="twitter-tweet" data-media-max-width="560"><p lang="zh" dir="ltr">就这...
激光雷达的问题?
还是Waymo的问题?$GOOGL</a> <a href="https://x.com/search?q=%24TSLA&src=ctag&ref_src=twsrc%5Etfw">$TSLA
pic.twitter.com/C45aI415bJ</p>— 海轩梦 (@HXM_196_44) September 19, 2026</blockquote> <script async src="https://platform.x.com/widgets.js"; charset="utf-8"></script>
手机
浏览